
טיסת רחפן יכולה לייצר מאות או אלפי תמונות, אורתופוטו, ענן נקודות ומודל תלת־ממדי. אבל אם כל מועד צילום מסתיים בתיקייה חדשה, הלקוח מקבל תוצרים בלי זיכרון תפעולי: קשה לדעת מה השתנה, לאיזו ישות קשור כל ממצא, ואיזו פעולה נדרשת.
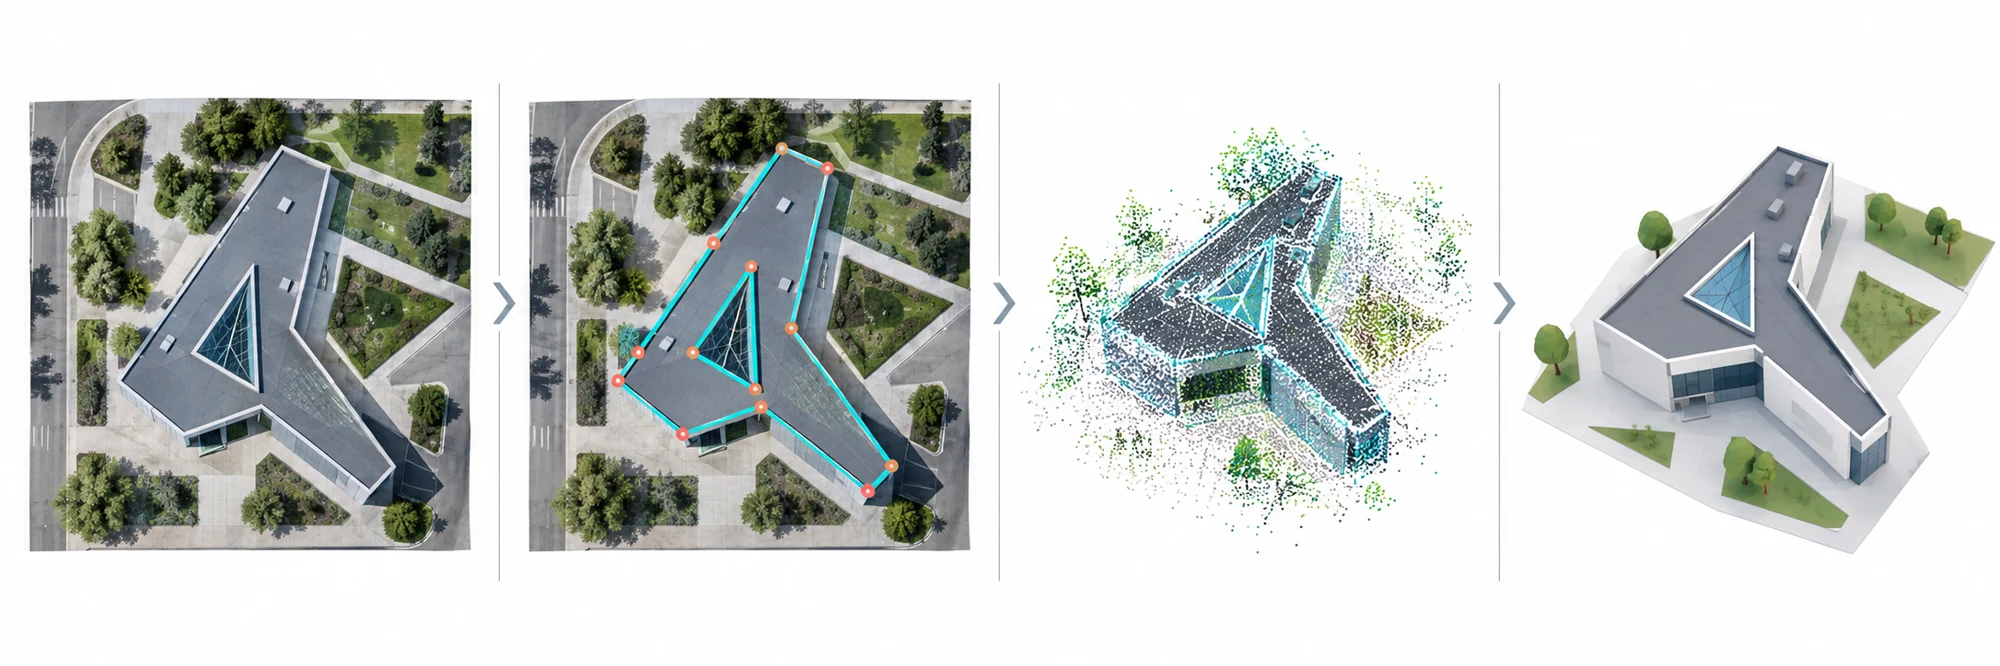
*המחשה מקורית שנוצרה עבור Skylens: שרשרת עיבוד שבה תצלום, תכונות גאומטריות וענן נקודות מתחברים לייצוג מבני. במערכת תפעולית יש להוסיף גם זהות, זמן, provenance ובקרת איכות.*
תוכן עניינים
- הבעיה במודל מסירת הקבצים
- שלב 1: לכידה עם הקשר
- שלב 2: שחזור ובקרת איכות
- שלב 3: תצפיות ומועמדים
- שלב 4: התאמת זהות
- שלב 5: גרסאות וראיות
- שלב 6: מה־Viewer לפעולה
- שאלות נפוצות
הבעיה במודל מסירת הקבצים
GeoTIFF, ענן נקודות ו־3D Tiles הם תוצרים חשובים, אך הם אינם מייצגים לבדם את ההיסטוריה של אתר או מבנה. בכל סבב נוצרים שמות קבצים חדשים, גרסאות חדשות ולעיתים גם שינויים במערכת הקואורדינטות או בהיקף הכיסוי.
כאשר אין שכבת זהות, השוואה בין מועדים הופכת לפרויקט ידני. המשתמש צריך לזכור איזה קובץ שייך לאיזה תאריך, למצוא את אותו אזור ולהחליט בעצמו אם ההבדל אמיתי או תוצאה של זווית, תאורה, צמחייה או איכות שחזור.
ישות מרחבית מתמשכת הופכת את סדר הפעולות: הקובץ אינו יעד המסירה אלא ראיה שמעדכנת אובייקט מוכר.
שלב 1: לכידה עם הקשר
התהליך מתחיל עוד לפני ההמראה. לכל אירוע לכידה צריך להיות מזהה, זמן, פרויקט, אזור כיסוי, מערכת קואורדינטות, חיישן, תוכנית טיסה ותנאי שטח רלוונטיים.
בלי המידע הזה, קשה להסביר בהמשך אם חוסר במודל נובע מהסתרה, מכיסוי חסר או משינוי אמיתי. תוכנית לכידה טובה אינה מבטיחה רק תמונות חדות; היא מבטיחה שהסבב הבא יהיה בר־השוואה.
שלב 2: שחזור ובקרת איכות
עיבוד פוטוגרמטרי יוצר תוצרים מרחביים, אך לפני שימוש תפעולי יש לבדוק אותם. בין הבדיקות האפשריות: כיסוי, חדות, התאמת תמונות, נקודות בקרה, עקביות קנה מידה, חורים במודל ודיוק ביחס לייעוד.
יש לשמור את דוח העיבוד לצד התוצרים. אם המודל אינו עומד בסף שנקבע, הוא עדיין יכול להיות שימושי להמחשה, אך אין להציג אותו כבסיס מדידה או שינוי מדויק.
מידע נוסף על תוצרים ומגבלות נמצא בעמוד מיפוי תלת־ממד ופוטוגרמטריה.
שלב 3: תצפיות ומועמדים
לאחר השחזור אפשר לחלץ תצפיות: קווי מתאר, משטחי גג, ציוד, אזורי שינוי או חוסרים בכיסוי. חשוב לשמור את התוצאה כמועמדת הקשורה למקור — לא כעובדה שמעדכנת מיד את מצב הפרויקט.
לכל מועמד כדאי לצרף:
- מיקום וגאומטריה.
- מקור ותאריך.
- גרסת האלגוריתם.
- ציון ביטחון.
- הסבר או קטגוריית ממצא.
- קישור לקטע התמונה או המודל שתומך בו.
כך אפשר לשפר את האלגוריתם בעתיד מבלי לאבד את ההיסטוריה של החלטות קודמות.
שלב 4: התאמת זהות
כאן מתרחש המעבר החשוב ביותר: האם המועמד קשור לישות קיימת — מבנה, גג, אזור עבודה או נכס — או שהוא מייצג ישות חדשה?
התאמה יכולה להשתמש במיקום, חפיפה, צורה, גובה, הקשר למגרש וקשרים לישויות סמוכות. אם אין התאמה חד־משמעית, המערכת צריכה להציג את האפשרויות לבדיקה. עדכון אוטומטי של הישות הלא נכונה יוצר נזק מצטבר שקשה לזהות.
לכן מסכת AI אינה ישות בניין: התצפית היא ראיה; הישות היא הזהות המתמשכת שאליה הראיה עשויה להשתייך.
שלב 5: גרסאות וראיות
לאחר התאמה, אין צורך לדרוס את המצב הקודם. אפשר להוסיף גרסה מתוארכת או אירוע שינוי. הישות נשארת אותה ישות, אך ההיסטוריה שלה מתרחבת.
לדוגמה, אותו גג יכול לקבל לאורך זמן תצפית על התקנת מערכת סולארית, החלפת רעפים או שינוי בציוד. כל אירוע נשמר עם המקור, רמת הביטחון והחלטת הבדיקה.
המודל הזה מאפשר לענות גם על "מה אנחנו יודעים עכשיו?" וגם על "מה ידענו במועד מסוים, ועל סמך איזו ראיה?"
שלב 6: מה־Viewer לפעולה
ב־Skylens Viewer, המשתמש יכול לראות את הישות בתוך המרחב, לבחור מועד ולפתוח את הראיה שמאחורי התצפית. משם ניתן לקשר ממצא למשימה, לבדיקה נוספת או לסבב צילום הבא.
הזרימה המלאה היא:
Capture → Reconstruction → Observation → Entity Match → Review → Version/Event → Task → Next Capture
כך הלכידה הבאה אינה מתחילה מאפס. היא נבנית על הזיכרון של הפרויקט ועל השאלות שנותרו פתוחות.
איפה האוטומציה נעצרת
אין צורך לבחור בין מערכת ידנית לחלוטין לבין עדכון אוטונומי. אפשר לאפשר אוטומציה ברמות שונות:
- קליטה וקטלוג אוטומטיים של מקור.
- יצירת מועמדים וזיהוי שינוי.
- התאמה אוטומטית כאשר הביטחון גבוה והסיכון נמוך.
- בדיקת אדם עבור שינויי זהות, גאומטריה מהותית או שימוש מדידתי.
המערכת צריכה להציג בבירור מה נמדד, מה הוצע, מה אושר ומה עדיין לא ידוע.
שאלות נפוצות
האם כל טיסת רחפן צריכה לעדכן תאום דיגיטלי?
לא. אם מטרת הטיסה היא צילום שיווקי בלבד, ייתכן שאין צורך בצינור מלא. כאשר נדרשת השוואה, בקרה או היסטוריה, שכבת הישויות מוסיפה ערך משמעותי.
האם חייבים מודל תלת־ממדי?
לא תמיד. גם אורתופוטו או סדרת תמונות יכולים לעדכן ישויות, כל עוד המיקום, הזמן והראיות נשמרים בהתאם לשימוש.
מה ההבדל בין שינוי חזותי לשינוי מאומת?
שינוי חזותי הוא מועמד שנצפה בין מקורות. שינוי מאומת עבר בדיקה מול ראיות, ספי איכות והקשר הפרויקט.
איך מתחילים עם מידע קיים?
ממפים את התוצרים והתאריכים הקיימים, בוחרים מספר ישויות חשובות, מגדירים זהות וקשרים, ומבצעים פיילוט על שני מועדי לכידה לפני הרחבה.
ממסירה חד־פעמית לזיכרון מרחבי
הערך המצטבר של צילום רחפן נוצר כאשר כל סבב מוסיף הקשר לסבבים הקודמים. במקום עוד תיקייה, מתקבלת רשומה מרחבית שמחברת תוצרים, ישויות, זמן, ראיות ופעולות.
לקריאה נוספת: צילום רחפן, לכידת מציאות ללא איי מידע ופתרונות PropTech ו־ConTech.
יש לכם סדרת לכידות שעדיין חיה בתיקיות נפרדות? דברו איתנו על פיילוט.